單一起點最短路徑
單一起點最短路徑的重點整理。
Single-Source Shortest Paths 演算法總覽
| 項目 | DAG(Directed Acyclic Graph) | Dijkstra | Bellman–Ford |
|---|---|---|---|
| 解決問題 | 單源最短路 | 單源最短路 | 單源最短路 |
| 策略 | 拓樸排序(Topological sort) | 貪婪(Greedy) | 動態規劃(反覆鬆弛) |
| 圖可有 cycle | 否(必須為 DAG) | 是 | 是 |
| 圖可有負權邊(negative edge) | 是 | 否 | 是 |
| 圖可有負環(negative cycle) | 否 | 否 | 否(若存在則回報) |
| 時間複雜度(鄰接矩陣) | \(O(V+E)\) | \(O(V^2)\) | \(O(V^3)\) |
| 時間複雜度(鄰接串列/堆) | \(O(V+E)\) | \(O(E\log V)\)(binary heap);\(O(V\log V+E)\)(Fibonacci heap) | \(O(VE)\) |
Relax
若經由 \(u\) 可以改進 \(v\) 的估計,就更新距離與前驅:
RELAX(u, v):
  if v.d > u.d + w(u,v):
	  v.d = u.d + w(u,v)
	  v.π = u
-
伴隨性質:
-
上界:\(v.d \ge \delta(s,v)\),一旦等於就不再變。
-
三角:\(\delta(s,v)\le \delta(s,u)+w(u,v)\)。
-
收斂:若 \(u.d=\delta(s,u)\),鬆弛 \((u,v)\) 後得 \(v.d=\delta(s,v)\)。
-
DAG shortest-paths algorithm
-
問題與條件:單源最短路,圖為 DAG。允許負邊;無(負)環。輸入 \(G=(V,E),\ w:E\to\mathbb{R},\ s\in V\)。
-
核心觀念:拓樸序一次走完,對每條邊恰鬆弛一次,總時間 \(O(V+E)\)。
-
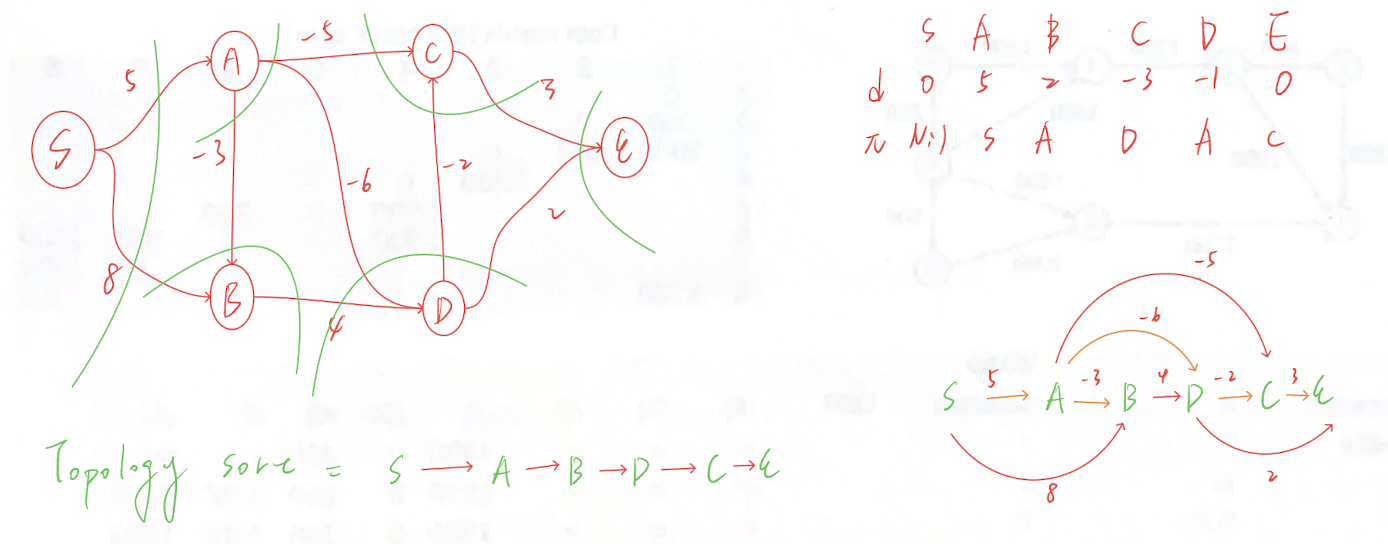
DAG shortest-paths(列表版流程)
-
取得拓樸序列 \(L\)(\(O(V+E)\))。
-
依序掃 \(L\) 中每個 \(u\)。
-
對 \(u\) 的每條外出邊 \((u,v)\) 呼叫
RELAX(u,v)。
-
-
演算法
-
初始化
for all v ∈ V: v.d = ∞, v.π = NIL s.d = 0 -
演算法本體
-
取得拓樸序列 \(L=\text{TOPOLOGICAL SORT}(G)\)。
-
初始化單源。
-
依序掃 \(L\) 中每個 \(u\);對每條外出邊 \((u,v)\) 執行
RELAX(u,v)。
DAG_SHORTEST_PATHS(G, w, s) L ← TOPOLOGICAL_SORT(G) // O(V+E) for each v ∈ V: v.d ← ∞; v.π ← NIL s.d ← 0 for each u in L: // 針對所有 adj list 的每個點去做 Relax for each (u, v) ∈ adj[u]: RELAX(u, v) -
-
-
複雜度:拓樸排序 \(O(V+E)\);每邊鬆弛一次 \(O(E)\);合計 \(O(V+E)\)。空間 \(O(V)\)。
-
可與不可
-
可:負邊。
-
不可:任意環(DAG 定義使然),因此不會有負環。
-
-
輸出讀法
-
距離:\(v.d\)(不可達則 \(=\infty\))。
-
路徑:從 \(v\) 逆著 \(v.π\) 回溯到 \(s\)。
-
-
對照 Dijkstra
-
Dijkstra 要求邊非負,時間常見 \(O(E\log V)\);適用一般圖。
-
DAG 法更快 \(O(V+E)\),但僅限 DAG。
-
範例
Dijkstra Algorithm
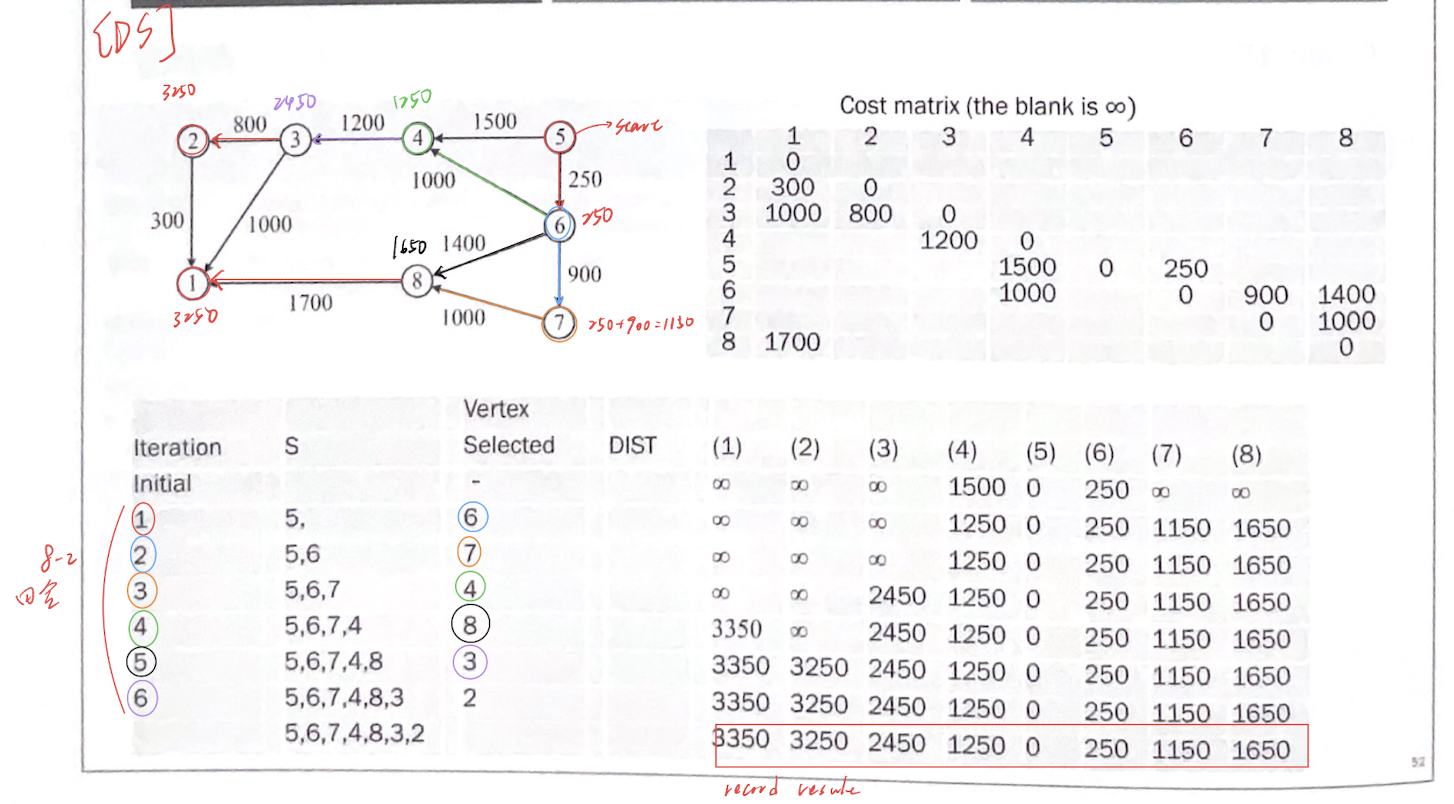
資料結構版本 adj matrix
-
資料結構
-
成本矩陣:\(COST[i,j] =\) \(\begin{cases}邊權 ,w(i,j),若 (i,j)\in E \\ \infty,若 (i,j)\notin E\\ 0,若 i=j。\end{cases}\)
-
布林陣列:\(S[1..n]\)(是否「定稿」)。
-
距離陣列:\(DIST[1..n]\)(目前最短估計)。
-
可選:\(P[1..n]\)(前驅,用來回溯路徑)。
-
-
初始化(源點 \(s\))
-
對所有 \(i\):\(S[i]=false\),\(DIST[i]=COST[s,i]\)。
-
\(S[s]=true\),\(DIST[s]=0\),\(P[s]=NIL\)。
-
-
核心步驟(重複直到全數定稿)
-
選 \(u=\min{DIST[i]\mid S[i]=false}\)。
-
設 \(S[u]=true\)(此時 \(DIST[u]=\delta(s,u)\) 已定)。
-
對所有尚未定稿的 \(v\):若 \(DIST[v] > DIST[u] + COST[u,v]\),則
\(DIST[v] = DIST[u] + COST[u,v]\),\(P[v]=u\)。
-
-
矩陣版 Pseudocode(\(O(n^2)\))
DIJKSTRA_MATRIX(COST, n, s)
  for i = 1..n:
	  S[i]    = false
	  DIST[i] = COST[s, i]
	  P[i]    = (COST[s, i] < ∞ and i ≠ s) ? s : NIL
  S[s] = true
  DIST[s] = 0

  repeat (n-2) times:
	  u = argmin_i { DIST[i] | S[i] = false }       // O(n)
	  S[u] = true
	  for v = 1..n:                                 // 掃一整列 O(n)
		  if S[v] = false and COST[u, v] < ∞ and DIST[v] > DIST[u] + COST[u, v]:
			  DIST[v] = DIST[u] + COST[u, v]
			  P[v] = u
-
時間與空間
-
每輪找 \(u\) 掃一遍頂點 \(O(n)\);鬆弛掃一整列 \(O(n)\);共 \(n-1\) 輪 ⇒ \(O(n^2)\)。
-
空間:矩陣 \(O(n^2)\),\(DIST,S,P\) 各 \(O(n)\)。
-
適合稠密圖或沒有堆結構時的教學實作;稀疏圖建議「鄰接串列 + 最小堆」版本,時間 \(O((V+E)\log V)\)。
-
-
必要條件與產出
-
權重限制:\(w(i,j)\ge 0\)。
-
結束後:\(DIST[v]=\delta(s,v)\);由 \(P[v]\) 回溯得最短路徑樹。
-
-
不變式小抄
-
上界:對所有 \(v\),\(DIST[v]\ge \delta(s,v)\)。
-
正確性:每次選出的 \(u\) 滿足 \(DIST[u]=\delta(s,u)\),之後不再改變。
-
鬆弛充足:矩陣版每回合檢查所有 \(v\),不會漏掉可改進的鄰接。
-
演算法版本
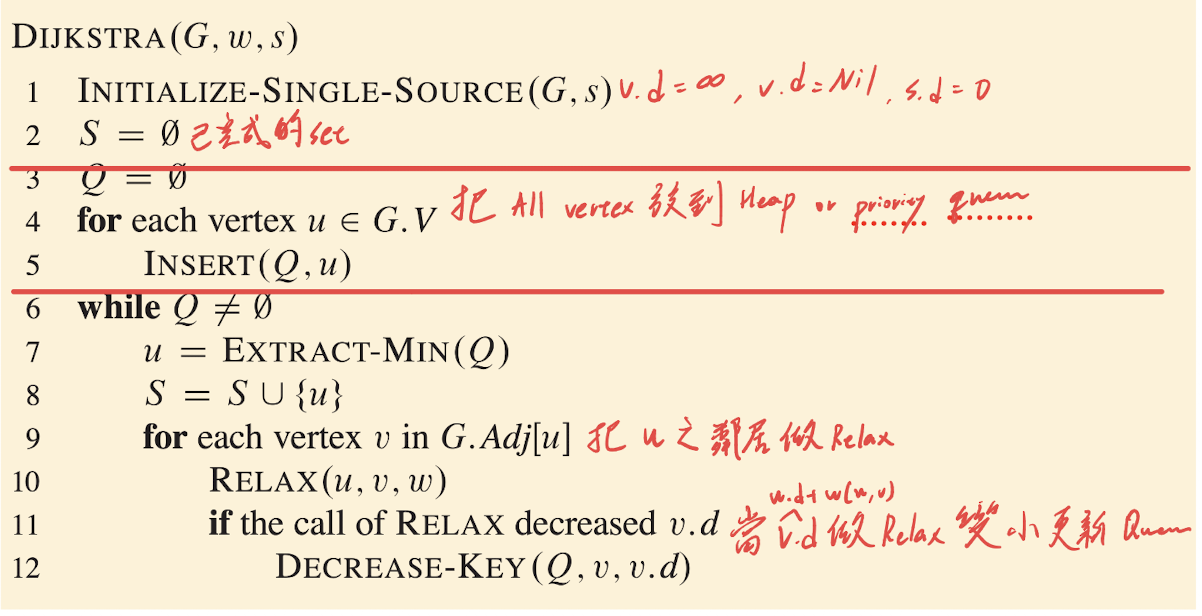
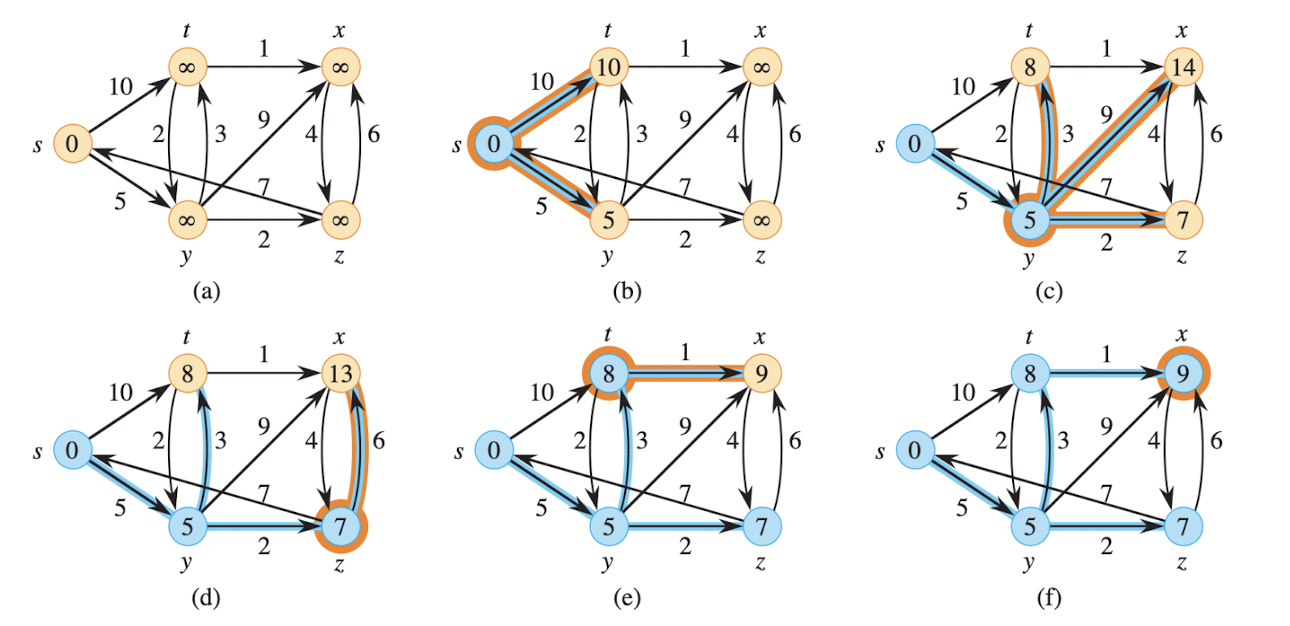
複雜度分析
-
前提:以鄰接串列表示圖,\(w(u,v)\ge 0\)。優先佇列 \(Q\) 存所有頂點,鍵為 \(v.d\)。
-
成本分解
-
初始化
INITIALIZE-SINGLE-SOURCE:\(O(V)\)。 -
建立空的最小優先佇列 \(Q\) 並把頂點放入:\(O(V)\)。
-
重複
EXTRACT-MIN(Q)共 \(V\) 次:每次 \(O(\log V)\) ⇒ \(O(V\log V)\)。 -
外層 for/while 會掃過所有邊一次(針對每個 \(u\) 的鄰接串列):總計 \(E\) 次檢查。
-
對每條邊觸發一次
DECREASE-KEY:-
Binary heap:每次 \(O(\log V)\) ⇒ \(O(E\log V)\)。
-
Fibonacci heap:每次攤銷 \(O(1)\) ⇒ \(O(E)\)。
-
-
-
總時間
-
若 \(Q\) 用 binary heap:\(O(V)\)(初始化) \(+\) \(O(V\log V)\)(extract) \(+\) \(O(E\log V)\)(decrease-key)
⇒ \(O((V+E)\log V)\)(常見寫法也可記成 \(O(E\log V)\))。 -
若 \(Q\) 用 Fibonacci heap:\(O(V)\) \(+\) \(O(V\log V)\) \(+\) \(O(E)\)
⇒ \(O(V\log V + E)\)。
-
-
備註:若用鄰接矩陣且不建堆,經典實作為 \(O(V^2)\)。
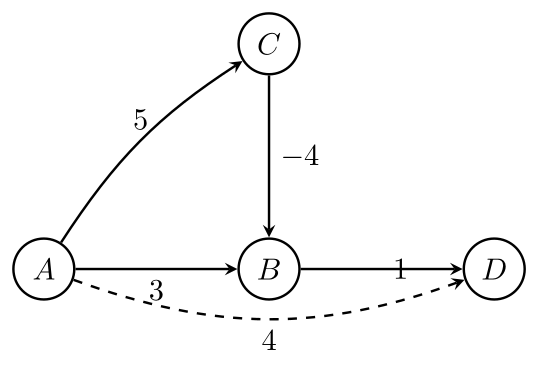
Dijkstra’s Algorithm 不能用在含負權邊的圖
-
條件:來源 \(A\);邊權:\(A\to B=3,\ A\to C=5,\ C \to B=-4,\ B\to D=1\)。
-
關鍵:Dijkstra 會把先彈出的頂點視為「定稿」。若之後經由負邊能把它再變更小,演算法不會回頭改,因而錯誤。
-
示例最短路:\(A\to C \to B \to D\) 長度 \(5+(-4)+1=2\),但 Dijkstra 會輸出 \(A \to B \to D\) 長度 \(4\)。
-
正確做法:含負邊用 Bellman–Ford;可偵測負環。
-
一步步(精簡版)
-
初始:\(B.d=3,\ C.d=5,\ D.d=\infty\)。
-
取出 \(B\) 定稿,鬆弛 \(B \to D\) 得 \(D.d=4\)。
-
取出 \(D\) 無事可做;再取出 \(C\),鬆弛 \(C \to B\) 得 \(1<3\),但 \(B\) 已定稿,不會改。
-
結束;輸出錯誤的 \(4\)。
-
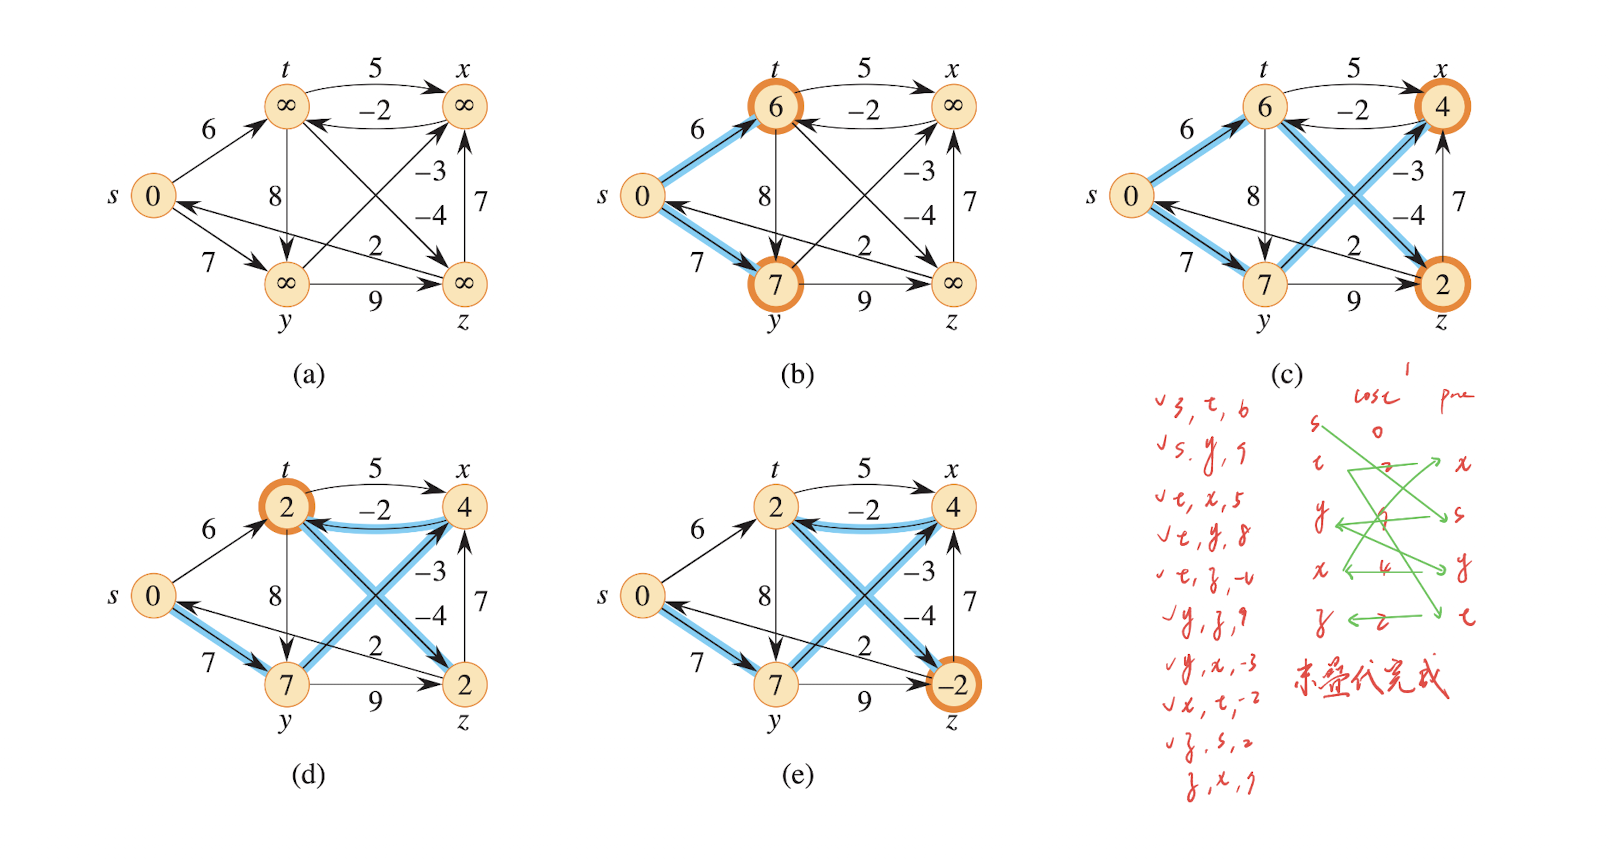
Bellman-ford Algorithm
定義
-
採用 DP 的方式
-
\(k\) 表示允許的邊數上限。
-
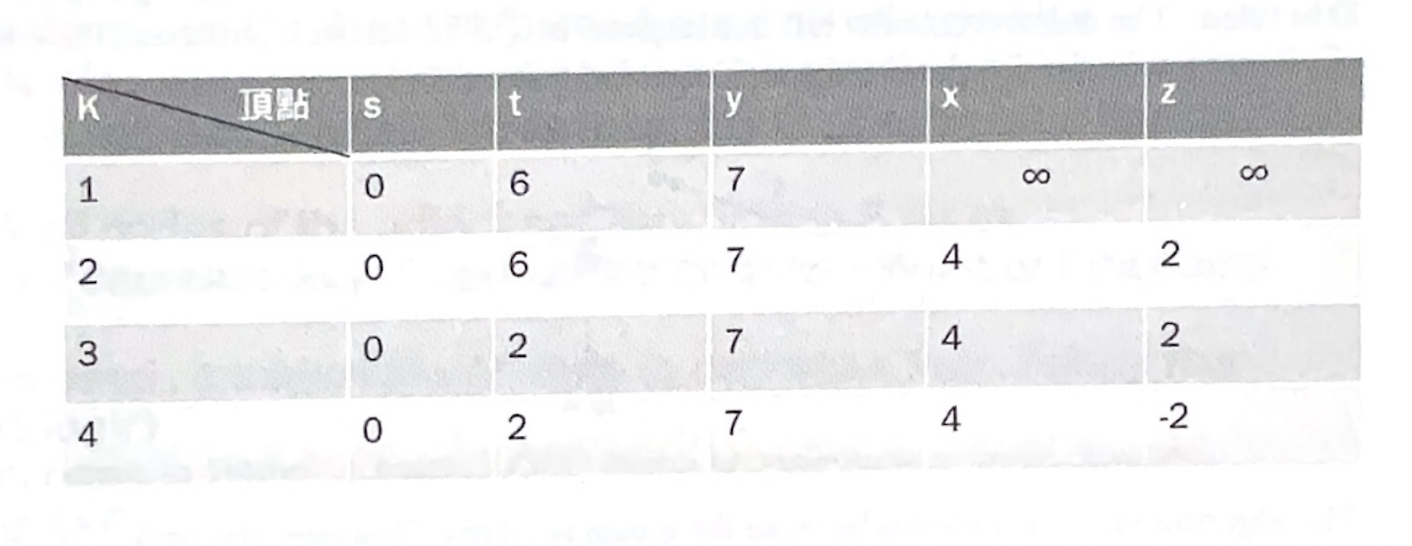
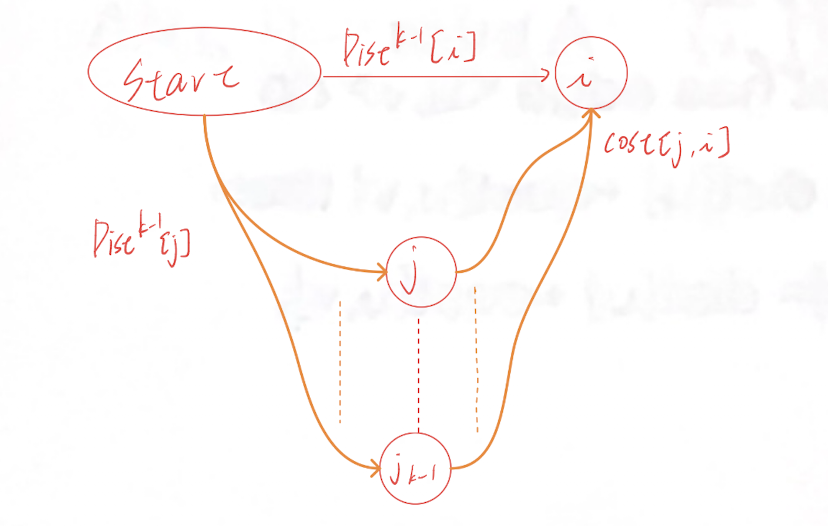
定義 \(\mathrm{Dist}^k[i]\) 為:從起點 \(s\) 到頂點 \(i\)、最多使用 \(k\) 條邊的最短距離。
-
則遞迴式:
-
理由:用最多 \(k\) 邊到 \(i\) 的最短路,只可能是
-
不用第 \(k\) 條邊,與 \(k-1\) 邊解相同;或
-
恰用 \(k\) 條邊,最後一步走 \((j,i)\),其代價是到 \(j\) 的 \(k-1\) 邊最短路加上 \(\mathrm{cost}[j,i]\)。
-
-
步驟
-
初始:\(\mathrm{Dist}^0[s]=0,\ \mathrm{Dist}^0[i\ne s]=\infty\)。
-
重複 \(k=1\ldots |V|-1\) 即得 \(\mathrm{Dist}^{|V|-1}\) 為答案(任何簡單路徑至多 \(|V|-1\) 邊)。
-
再做一次鬆弛仍能下降則存在負環。
-
演算法實作
DS 版本
-
用途:單源最短路,允許負邊;可偵測負環。
-
輸入:頂點數 \(n\),源點 \(s\),成本矩陣 \(COST[1..n,1..n]\)
(\(COST[i,j]=w(i,j)\);若無邊則 \(=\infty\);\(COST[i,i]=0\))。 -
輸出:\(DIST[v]=\delta(s,v)\) 與 \(P[v]\)(前驅);若有負環則回報。
BELLmanFord_MATRIX(COST, n, s)
  # 初始化 O(n)
  for i = 1..n:
      DIST[i] = COST[s,i]        # s 到 i 的一跳估計
      P[i]    = (COST[s,i] < ∞ and i ≠ s) ? s : NIL
  DIST[s] = 0

  # 主要迴圈:做 (n-1) 輪鬆弛;矩陣版每輪掃所有有向邊 O(n^2)
  for k = 1..(n-1):
      for u = 1..n:
          for v = 1..n:
              if  DIST[v] > DIST[u] + COST[u,v]:
                  DIST[v] = DIST[u] + COST[u,v]
                  P[v]    = u

  # 第 n 輪檢查是否仍可改善 → 有可達負環
  hasNegCycle = false
  for u = 1..n:
      for v = 1..n:
          if DIST[v] > DIST[u] + COST[u,v]:
              hasNegCycle = true   # s 可達的負環存在
  return (DIST, P, hasNegCycle)
-
時間:矩陣版掃邊 \(n^2\) 次、共 \(n-1\) 輪 ⇒ \(O(n^3)\)。
鄰接串列版為 \(O(VE)\)。 -
正確性關鍵:在無可達負環時,任一路徑最多含 \(n-1\) 條邊;逐輪把長度 \(\le k\) 的最佳路徑推進到第 \(k\) 輪收斂。
-
路徑輸出:對任一 \(t\),自 \(t\) 逆著 \(P[\cdot]\) 回溯到 \(s\)。
CLRS 版本
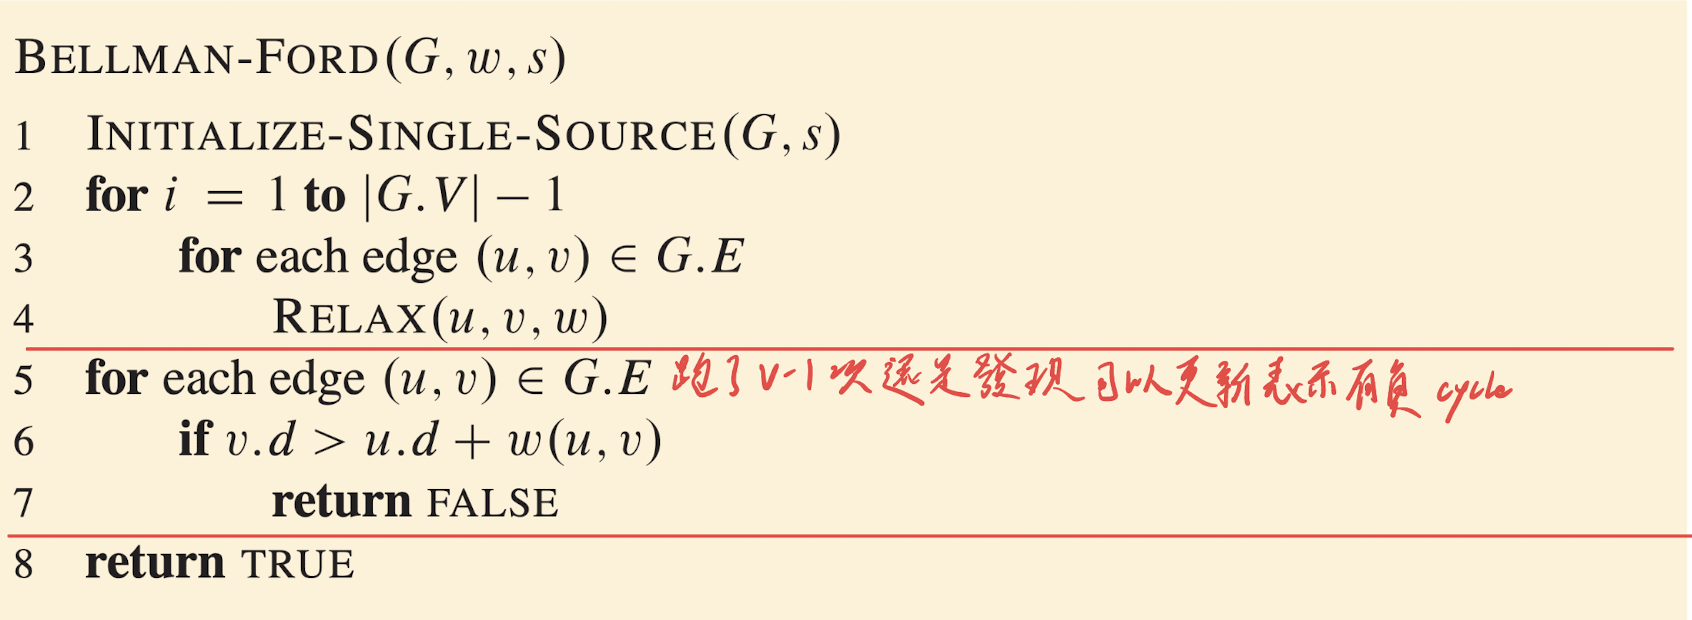
時間複雜度 \(O(VE)\),那麼是因為 base on adj list
範例