所有點對最短路徑
所有點對最短路徑的重點整理。
| 項目 | Floyd–Warshall | Johnson |
|---|---|---|
| 問題類型 | 全點對最短路 | 全點對最短路 |
| 方法 | 動態規劃 | Bellman–Ford + Dijkstra(重權後跑多次 Dijkstra) |
| 允許負邊 | YES(無可達負環) | YES(先以 Bellman–Ford 重權;無可達負環) |
| 允許負環 | NO | NO |
| 時間複雜度 | \(O(V^3)\) | \(O(V^2\log V + V E)\) |
All-pairs shortest paths(用「Single Source 法重複跑」)
-
方法概念:把每個頂點當成來源,重複執行單源最短路演算法,蒐集所有 \(s\to v\) 的距離與路徑。
-
Dijkstra × \(n\) 次(不可有負邊)
-
鄰接矩陣:每次 \(O(V^2)\),共 \(n=V\) 次 ⇒ \(O(V^3)\)。
-
鄰接串列+最小堆:每次 \(O((V+E)\log V)\) ⇒ \(O(VE\log V)\)(亦可寫 \(O(V^2\log V + VE\log V)\))。
-
優點:稀疏圖快;缺點:不能有負邊。
-
-
Bellman–Ford × \(n\) 次(允許負邊,能偵測負環)
-
鄰接串列:每次 \(O(VE)\) ⇒ \(O(V^2E)\)。
-
鄰接矩陣:每次 \(O(V^3)\) ⇒ \(O(V^4)\)。
-
優點:可處理負邊;缺點:時間較長。
-
-
更合適的全對方案(參考)
-
Floyd–Warshall:\(O(V^3)\)(動態規劃,允許負邊,無可達負環)。
-
Johnson:先重權後多次 Dijkstra,\(O(V^2\log V + VE)\)(允許負邊,無可達負環)。
-
Floyd-Warshall
-
問題:全點對最短路(允許負邊,無可達負環)。
-
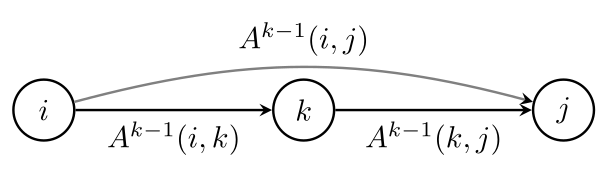
狀態定義:令 \(A^{k}(i,j)\) 為「從 \(i\) 到 \(j\) 的最短路成本,且中繼頂點的索引不大於 \(k\)」。
-
基底:\(A^{0}(i,j)=\text{COST}(i,j)\)(鄰接成本矩陣;無邊為 \(\infty\),\(i=j\) 為 \(0\))。
-
遞迴:
-
-
直觀:考慮是否讓 \(k\) 作為最後一個允許的中繼點。要嘛不用 \(k\)(左項),要嘛走 \(i\to k\) 再 \(k\to j\)(右項)。
-
演算法(\(O(V^3)\))
FLOYD_WARSHALL(COST, n) # 是幾個 vertexs
  A ← COST                      # A[i][j] 初始成本
  PI[i][j] ← (i≠j and COST[i][j]<∞) ? i : NIL   # 前驅矩陣

  for k = 1..n:
    for i = 1..n:
      for j = 1..n:
        if A[i][k] + A[k][j] < A[i][j]:
          A[i][j]  = A[i][k] + A[k][j]
          PI[i][j] = PI[k][j]  # 走經 k 時,j 的前驅沿用「k→j」那段的前驅

  # 負環檢測:若 A[v][v] < 0 則 v 可達負環
  hasNegCycle = (∃ v : A[v][v] < 0)
  return (A, PI, hasNegCycle)
-
回溯路徑(由 \(i\) 到 \(j\)) 反覆令 \(j ← \text{PI}[i][j]\) 直到回到 \(i\);若遇 NIL 表示不連通。
-
複雜度:時間 \(O(V^3)\),空間 \(O(V^2)\)。
-
備忘
-
若任意 \(A^{n}(v,v)<0\),存在可達負環。
-
需要實際路徑就維護前驅矩陣(如上)。
-
範例
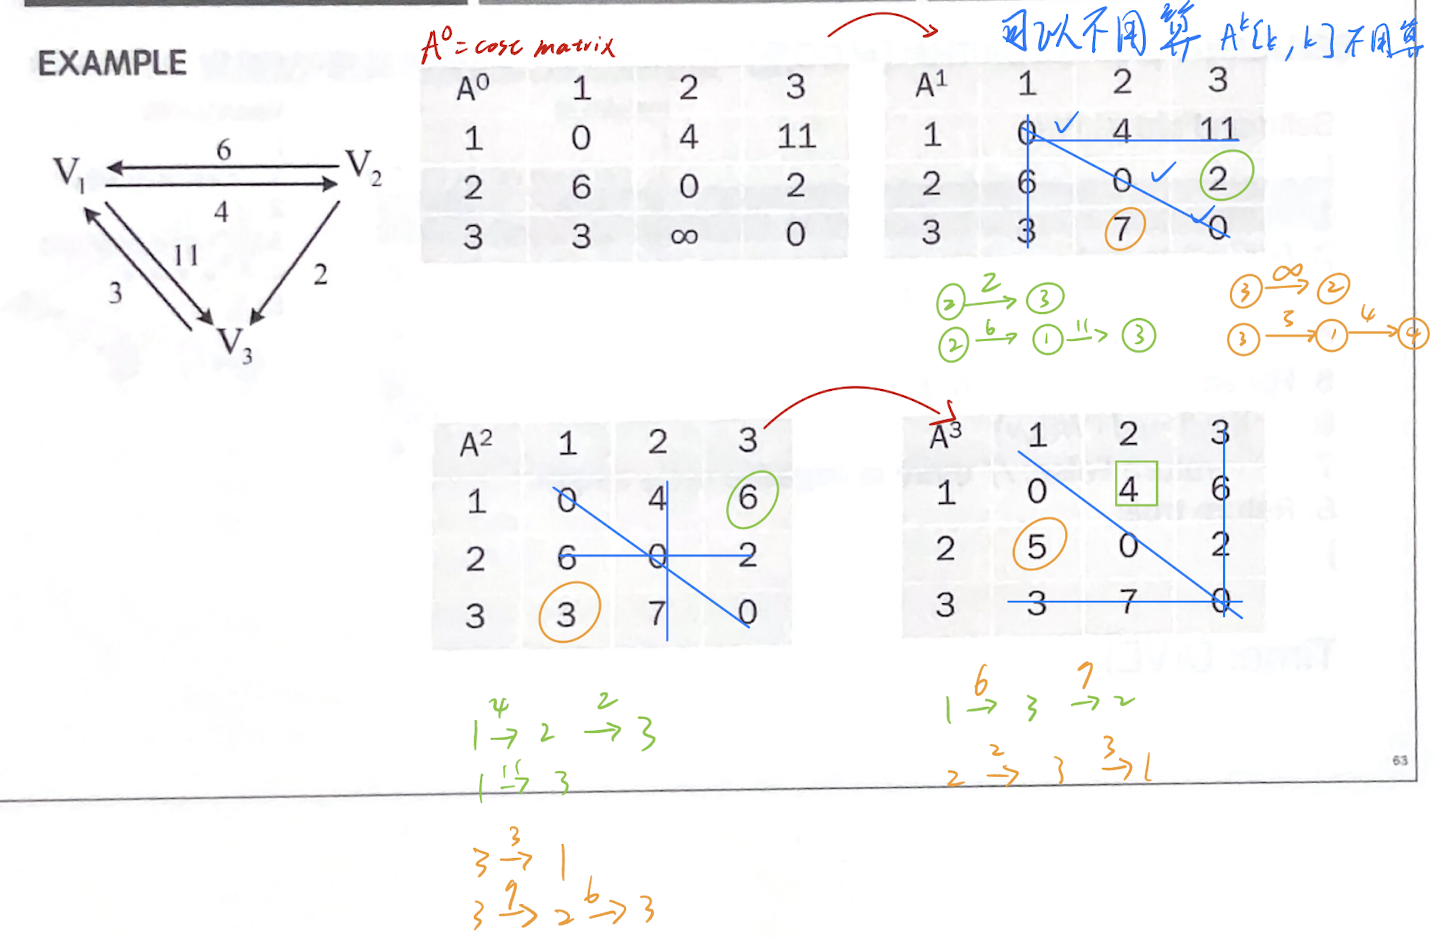
應用
-
目標
-
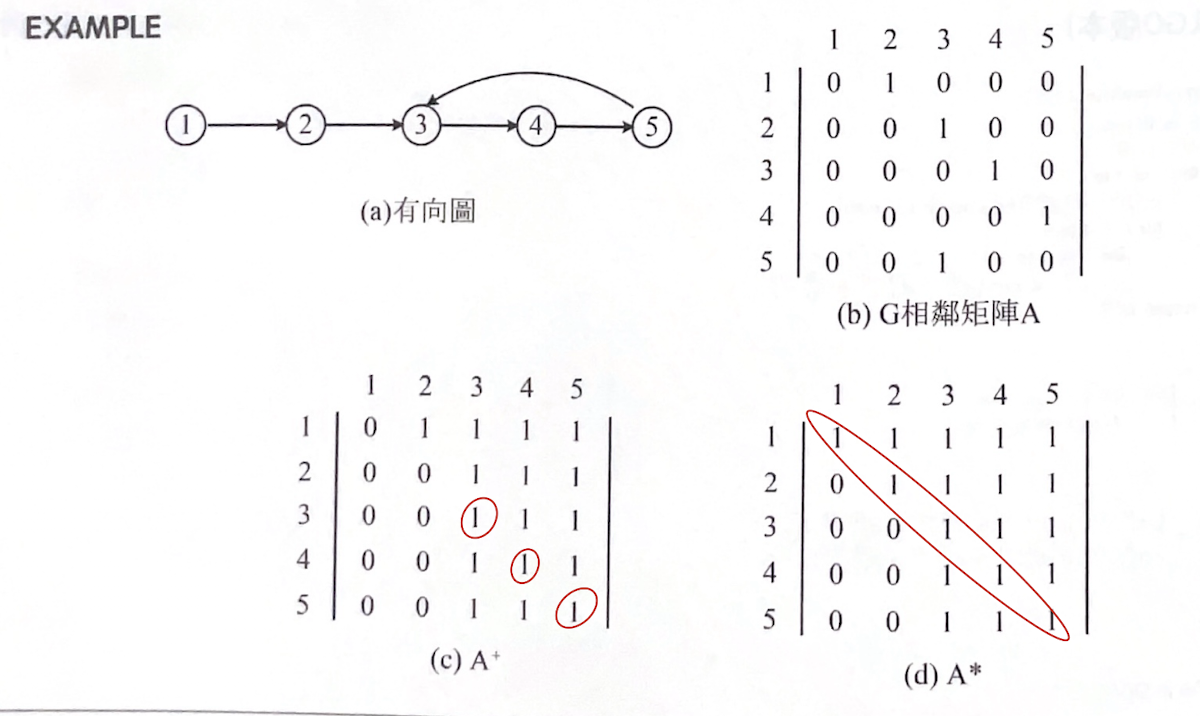
\(A^{+}\):轉移閉包(長度 \(\ge 1\) 的可達性)。
-
\(A^{*}\):反身轉移閉包(長度 \(\ge 0\),含對角線)。
-
皆以 Warshall 布林版 計算,時間 \(O(V^{3})\)、空間 \(O(V^{2})\)。
-
-
定義
-
給定鄰接矩陣(布林)\(C[1..n,1..n]\),\(C[i,j]=1\) 表示有邊 \(i\to j\)。
-
\(A^{+}[i,j]=1 \iff\) 存在長度 \(\ge 1\) 的路徑 \(i\leadsto j\)。
-
\(A^{\_}[i,j]=1 \iff\) 存在長度 \(\ge 0\) 的路徑(含 \(i=j\))。等價 \(A^{\_}=A^{+}\lor I\)。
-
-
演算法(布林運算)
\(A^+\)(遞移閉包)
Aplus(C, n): A ← C # 初始:只知道一跳可達 for k = 1..n: # 允許的中繼點逐步擴張 for i = 1..n: for j = 1..n: A[i][j] = A[i][j] or (A[i][k] and A[k][j]) return A # 即 A^+__\(A^*\)(反身遞移閉包)
Astar(C, n): A ← C for i = 1..n: A[i][i] = 1 # 先補上長度 0 自迴路 for k = 1..n: for i = 1..n: for j = 1..n: A[i][j] = A[i][j] or (A[i][k] and A[k][j]) return A # 即 A^* -
關係與實務
-
已得 \(A^{\_}\) 時,\(A^{+}\) 可直接由 \(A^{\_}\) 將對角線清為 0 得到。
-
利用 \(A^{\_}\) 可判斷強連通(\(A^{\_}[i,j]=A^{*}[j,i]=1\))、回答任意可達性查詢(\(O(1)\))。
-
Johnson
1. 核心問題
此演算法用於解決「全點對最短路徑 (All-Pairs Shortest Path, APSP)」問題。
-
適用情境:
-
圖是稀疏的 (Sparse graph),即邊的數量 \(E\) 遠小於 \(V^2\)。
-
圖中允許有「負權重邊」。
-
圖中不允許有「負權重環路 (Negative-weight cycle)」。
-
-
為什麼需要它?
-
方法1:跑 \(V\) 次 Dijkstra
- 問題:Dijkstra 演算法無法處理「負權重邊」。
-
方法2:跑 \(V\) 次 Bellman-Ford
- 問題:可以處理負邊,但時間複雜度 \(O(V \cdot VE) = O(V^2E)\),在 \(V\) 很大時效率不彰。
-
Johnson’s 演算法的目標就是結合兩者的優點:只跑一次 Bellman-Ford,然後跑 \(V\) 次 Dijkstra,從而提高效率。
2. 核心思想:「重設權重 (Re-weighting)」
Johnson’s 演算法的精髓在於,它不直接在原始圖上操作,而是執行以下步驟:
-
轉換:建立一個全新的圖 \(G'\),其邊權重 \(\hat{w}(u, v)\) 全部 \(\ge 0\)。
-
保持最短路徑:這個轉換必須保證,原始圖 \(G\) 中的「最短路徑」在 \(G'\) 中「仍然是」最短路徑。(雖然路徑的總長度值會改變,但「哪一條」路最短是不變的。)
-
執行 Dijkstra:既然 \(G'\) 中所有邊都 \(\ge 0\),我們就可以安全地在 \(G'\) 上以每個點為源點,執行 \(V\) 次 Dijkstra。
-
還原:最後,將 Dijkstra 算出的新路徑總長 \(\hat{\delta}\),「還原」回原始的路徑總長 \(\delta\)。
3. 演算法步驟
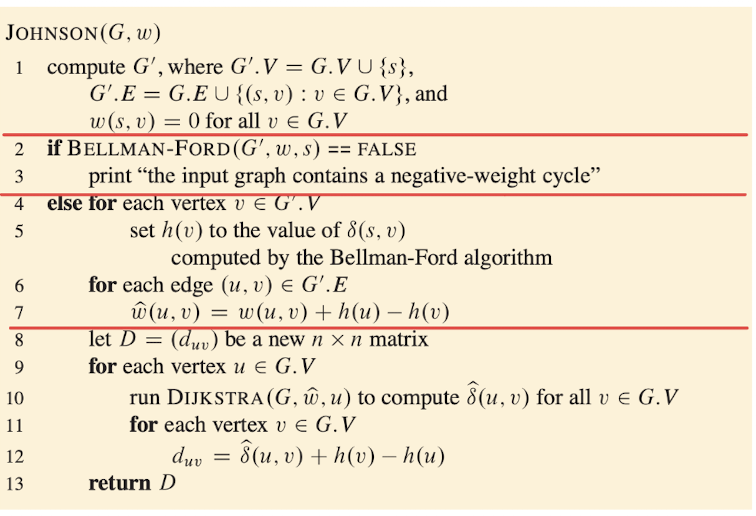
這對應你提供的那張虛擬碼 (pseudocode) JOHNSON(G, w):
步驟 1:新增超級源點 \(s\) (第 1 行)
-
建立一個新圖 \(G'\)。
-
加入一個新的「超級源點」 \(s\)。
-
從 \(s\) 向原始圖中的每一個節點 \(v\),連一條權重為 \(0\) 的邊。
-
目的:為 Bellman-Ford 演算法提供一個統一的起始點。
步驟 2:執行 Bellman-Ford (第 2-3 行)
-
以 \(s\) 為源點,在 \(G'\) 上執行一次 Bellman-Ford。
-
目的 A (檢查負環):如果 Bellman-Ford 回傳
FALSE,代表它偵測到了「負權重環路」。演算法停止,回報錯誤。 -
目的 B (取得 \(h(v)\)):如果回傳
TRUE(沒有負環),演算法會計算出 \(s\) 到所有 \(v\) 的最短路徑 \(\delta(s, v)\)。
步驟 3:設定「勢能」 \(h(v)\) (第 4-5 行)
-
將 Bellman-Ford 算出的最短路徑 \(\delta(s, v)\) 儲存起來,稱之為 \(h(v)\)。
-
\(h(v) = \delta(s, v)\)
-
(因為 \(s\) 到所有點的邊權重為 0,且 Bellman-Ford 會處理負邊,所以 \(h(v)\) 值可能為 0 或負數)。
步驟 4:重設權重 (Re-weighting) (第 6-7 行)
-
遍歷原始圖中的每一條邊 \((u, v)\)。
-
使用以下公式計算新的權重 \(\hat{w}(u, v)\):
\[\hat{w}(u, v) = w(u, v) + h(u) - h(v)\]
-
保證:經過這個轉換,所有 \(\hat{w}(u, v)\) 都會 \(\ge 0\)。
步驟 5:執行 \(V\) 次 Dijkstra (第 8-10 行)
-
建立一個 \(n \times n\) 的矩陣 \(D\) 來存放最終答案(虛擬碼第 8 行)。
-
for迴圈:讓原始圖中的每一個節點 \(u\) 依序擔任一次源點。 -
在新權重圖(使用 \(\hat{w}\))上,以 \(u\) 為源點執行 Dijkstra,計算出 \(u\) 到所有其他 \(v\) 的最短路徑 \(\hat{\delta}(u, v)\)。
步驟 6:還原答案 (第 11-12 行)
-
Dijkstra 算出的 \(\hat{\delta}(u, v)\) 是「新權重」下的路徑長。
-
我們必須用以下公式將它「還原」回「原始權重」下的路徑長 \(d_{uv}\):
\[d_{uv} = \hat{\delta}(u, v) + h(v) - h(u)\]
-
將 \(d_{uv}\) 存入答案矩陣 \(D[u][v]\)。
步驟 7:回傳 (第 13 行)
- 回傳填滿所有最短路徑的矩陣 \(D\)。
4. 關鍵推導:為什麼 Re-weighting 有效?
-
定義:
-
新權重: \(\hat{w}(u, v) = w(u, v) + h(u) - h(v)\)
-
一條路徑 \(p\): \(p = (v_0, v_1, \ldots, v_k)\)(從 \(v_0\) 到 \(v_k\))
-
-
推導新路徑總長 \(\hat{w}(p)\):
-
\(\hat{w}(p) = \sum_{i=1}^{k} \hat{w}(v_{i-1}, v_i)\)
-
代入公式: \(\hat{w}(p) = \sum ( w(v_{i-1}, v_i) + h(v_{i-1}) - h(v_i) )\)
-
拆開 \(\sum\): \(\hat{w}(p) = \sum w(v_{i-1}, v_i) + \sum ( h(v_{i-1}) - h(v_i) )\)
-
-
分析兩部分:
-
第一部分:\(\sum w(v_{i-1}, v_i)\) 就是原始路徑總長 \(w(p)\)。
-
第二部分:\(\sum ( h(v_{i-1}) - h(v_i) )\) 是一個「伸縮和 (Telescoping Sum)」
-
展開 = \((h(v_0) - h(v_1)) + (h(v_1) - h(v_2)) + \ldots + (h(v_{k-1}) - h(v_k))\)
-
中間項 (\(-h(v_1)\) 和 \(+h(v_1)\) 等) 全部抵銷。
-
只剩下: \(h(v_0) - h(v_k)\) (起點的 \(h\) 值 - 終點的 \(h\) 值)
-
-
-
結論:
- \(\hat{w}(p) = w(p) + h(v_0) - h(v_k)\)
-
這條公式的意義 (最直觀的部分):
-
對於任何一條從 \(v_0\) 走到 \(v_k\) 的路徑,不管它怎麼繞,它都會被加上同一個常數 (\(h(v_0) - h(v_k)\))。
-
既然所有路徑都被「公平地」平移了相同的值,那麼原始的最短路徑,在新圖中也必然是相對最短的。
-
5. 複雜度總結
-
Step 1 (加 \(s\)): \(O(V)\)
-
Step 2 (Bellman-Ford): \(O(VE)\)
-
Step 3 (Re-weighting): \(O(E)\)
-
Step 4 ( \(V\) 次 Dijkstra): \(O(V \times (E + V \log V))\) (使用二元堆積)
-
Step 5 (還原): \(O(V^2)\)
總時間複雜度: \(O(VE + V(E + V \log V))\),或寫為 \(O(V E + V^2 \log V)\)。
-
在稀疏圖 (\(E \approx V\)) 中,複雜度約為 \(O(V^2 \log V)\)。
-
這遠優於跑 \(V\) 次 Bellman-Ford 的 \(O(V^2E)\) (在稀疏圖中為 \(O(V^3)\))。
-
在稠密圖 (\(E \approx V^2\)) 中,複雜度為 \(O(V^3)\),與 Floyd-Warshall 相同。
範例
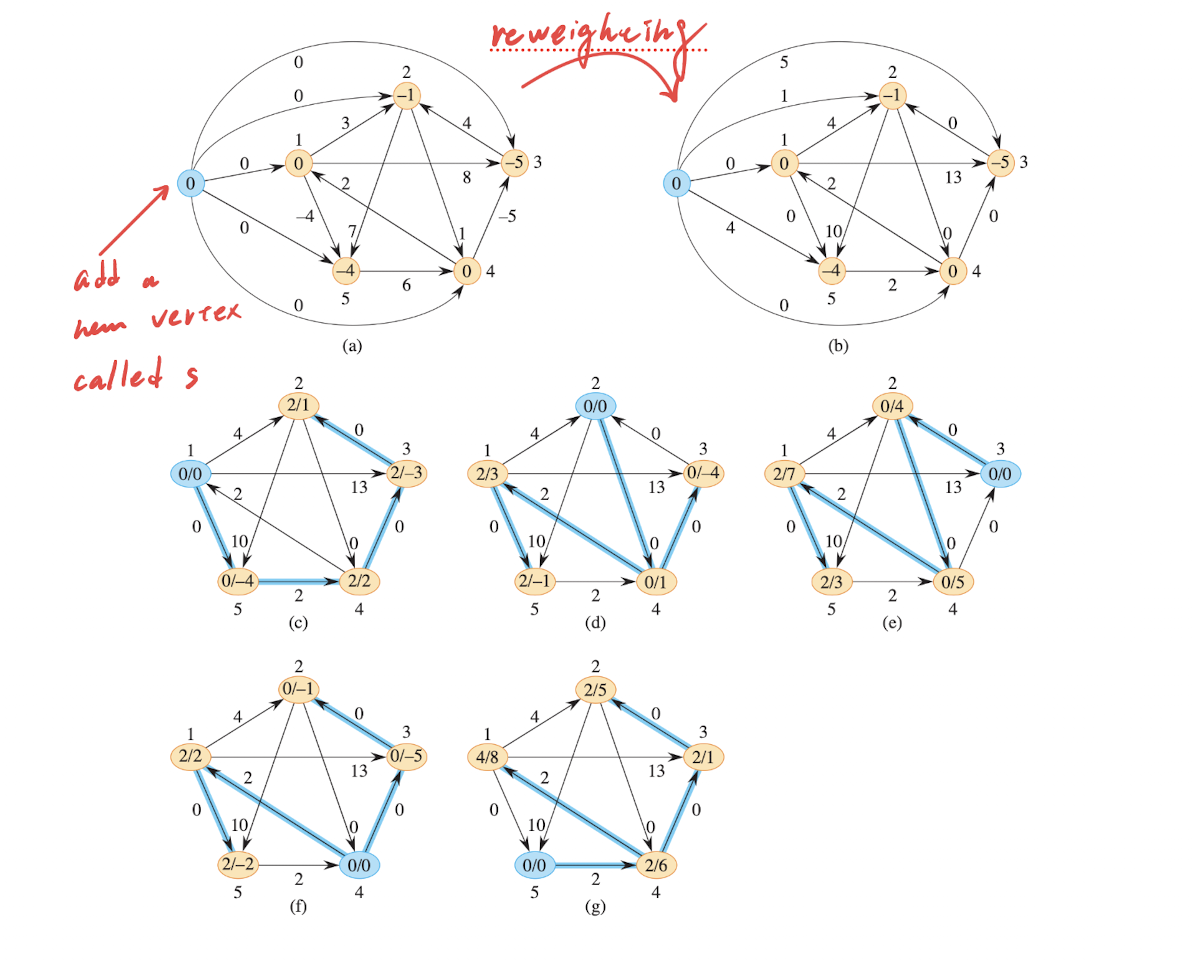
1. 圖 (a): 步驟 1 & 2 (新增 \(s\) 並執行 Bellman-Ford)
這張圖的左半邊 (a) 顯示了演算法的前兩個步驟:
-
步驟 1 (Add a new vertex called s):
-
如紅色箭頭所指,演算法會先抓取原始圖 \(G\)(圖中 5 個節點組成的五邊形,注意它有負邊,例如從右邊 \(v_3\) 到 \(v_4\) 的權重是 -5)。
-
然後,它會加入一個新的「超級源點」 \(s\)(圖中的藍色節點,標示為 0)。
-
\(s\) 會連一條權重為 0 的邊到所有 5 個原始節點。
-
這整個「\(s\) + 原始圖」就是新圖 \(G'\)。
-
-
步驟 2 (執行 Bellman-Ford):
-
演算法會以 \(s\) 為源點,在 \(G'\) 上執行一次 Bellman-Ford。
-
執行結果:就是圖 (a) 中,5 個原始節點內部標示的數字!這些就是 \(h(v)\) 的值 (即 \(\delta(s, v)\))。
-
\(h(v_1)\) (top-left) = 0
-
\(h(v_2)\) (top-right) = -1
-
\(h(v_3)\) (far-right) = -3
-
\(h(v_4)\) (bottom-right) = 0
-
\(h(v_5)\) (bottom-left) = -4
-
-
2. 圖 (b): 步驟 4 (Re-weighting 重設權重)
這張圖的右半邊 (b) 展示了「重設權重」這個核心步驟:
-
目的:利用 (a) 算出的 \(h(v)\) 值,建立一個所有邊權重 \(\ge 0\) 的新圖 \(\hat{G}\),以便執行 Dijkstra。
-
公式:\(\hat{w}(u, v) = w(u, v) + h(u) - h(v)\)
-
範例驗證:
-
邊 \(v_1 \to v_2\) (top-left \(\to\) top-right):
-
原始權重 \(w = 3\)
-
\(h(v_1) = 0\), \(h(v_2) = -1\)
-
\(\hat{w} = 3 + 0 - (-1) = 4\)。 (你可以在圖 (b) 中看到 \(v_1 \to v_2\) 的新權重是 4)
-
-
邊 \(v_5 \to v_2\) (bottom-left \(\to\) top-right):
-
原始權重 \(w = 6\)
-
\(h(v_5) = -4\), \(h(v_2) = -1\)
-
\(\hat{w} = 6 + (-4) - (-1) = 6 - 4 + 1 = 3\)。 (圖 (b) 中 \(v_5 \to v_2\) 的新權重是 3)
-
-
經過這個步驟,圖 (b) 中的所有邊權重都變成了非負數,Dijkstra 演算法現在可以安全地在這個圖上運作了。
3. 圖 (c) - (g): 步驟 6 (執行 \(V\) 次 Dijkstra)
最後這 5 張小圖 (c, d, e, f, g) 展示了演算法的最後階段:
-
目的:在重設權重的圖 (b) 上,從每一個節點 \(u\) 出發,各執行一次 Dijkstra 演算法,找出 \(u\) 到所有其他節點的最短路徑。
-
圖 (c): 以 \(v_1\) (top-left) 為源點,執行 Dijkstra。
-
圖 (d): 以 \(v_2\) (top-right) 為源點,執行 Dijkstra。
-
圖 (e): 以 \(v_3\) (far-right) 為源點,執行 Dijkstra。
-
(以此類推…)
圖上顯示了什麼?
-
粗藍色邊: 代表該次 Dijkstra 運算所找出的「最短路徑樹 (Shortest-Path Tree)」。
-
節點上的標籤 (X/Y): 這是用來顯示最終計算結果的。
-
X= \(\hat{\delta}(u, v)\): 使用新權重 \(\hat{w}\) (圖 b) 所計算出的最短路徑長度。 -
Y= \(\delta(u, v)\): 最終還原的、真正的最短路徑長度 (使用原始權重 \(w\))。- 這是透過還原公式 (步驟 7) 算出來的: \(\delta(u, v) = \hat{\delta}(u, v) + h(v) - h(u)\)。
-
例如,在圖 (c)(Dijkstra from \(v_1\))中,節點 \(v_3\) 上的標籤 2/-3 (在某些版本的書中,這個數字可能不同,但概念是一樣的),就代表:
-
Dijkstra 在圖 (b) 上找到 \(v_1 \to v_3\) 的最短路徑 \(\hat{\delta}(1, 3)\) 是 2。
-
還原後的真正最短路徑 \(\delta(1, 3)\) 是 -3。
總結
這張圖完整地展示了 Johnson’s 演算法的三大階段:
-
(a) Bellman-Ford: 執行一次,取得 \(h(v)\) 值。
-
(b) Re-weighting: 建立一個 \(\hat{w} \ge 0\) 的新圖。
-
(c-g) Dijkstra: 在新圖上執行 \(V\) 次,並將結果還原,得到全點對最短路徑。