活動網路(Activity Network)
活動網路(Activity Network)的重點整理。
AOV(Activity on Vertex)
-
定義:AOV 網路是有向圖 \(G\)。頂點=任務或活動;邊=先後關係。
-
前驅 / 後繼:若從 \(i\) 有有向路徑到 \(j\),則 \(i\) 是 \(j\) 的前驅,\(j\) 是 \(i\) 的後繼。
-
直接前驅:若邊 \(\langle i,j\rangle\in E\),則 \(i\) 為 \(j\) 的「直接前驅」。
-
遞移(transitive):若 \(i\to j\) 且 \(j\to k\),則 \(i\to k\)。
-
反自反(irreflexive):對所有 \(i\),不成立 \(i\to i\)。
-
偏序(partial order):同時具備「傳遞」與「反自反」的先後關係。
-
可行性:若網路無有向環(即為 DAG),則可行。
拓撲序(Topological Order)
-
定義:一個線性序,使得任意兩頂點 \(i,j\),若 \(i\) 是 \(j\) 的前驅,則 \(i\) 在序中先於 \(j\)。
-
一個 AOV 可能有多個拓撲序。
拓撲排序
目標:輸出一個拓撲序;若偵測到環則回報「不可行」。
資料結構:
-
以adj list表示圖;每個頂點保留in-degree 計數(count)。
-
維護一個堆疊存放入度為 \(0\) 的頂點。
步驟:
-
計算所有頂點的 in-degree。將 in-degree \(=0\) 的頂點依序推入堆疊 \(S\)。
-
重複 \(n\) 次:
-
若 \(S\) 為空,則每個頂點都有前驅 ⇒ 圖含環 ⇒ 報告失敗。
-
否則彈出一頂點 \(j\) 並輸出之;
-
對 \(j\) 的每個後繼 \(k\):將 \(k\) 的入度 \(count[k]{-}{-}\);若變為 \(0\),則把 \(k\) 推入 \(S\)。
-
-
全部輸出完即得一個拓撲序。
時間複雜度:\(O(e+n)\)。空間:鄰接表與計數陣列 \(O(e+n)\)。
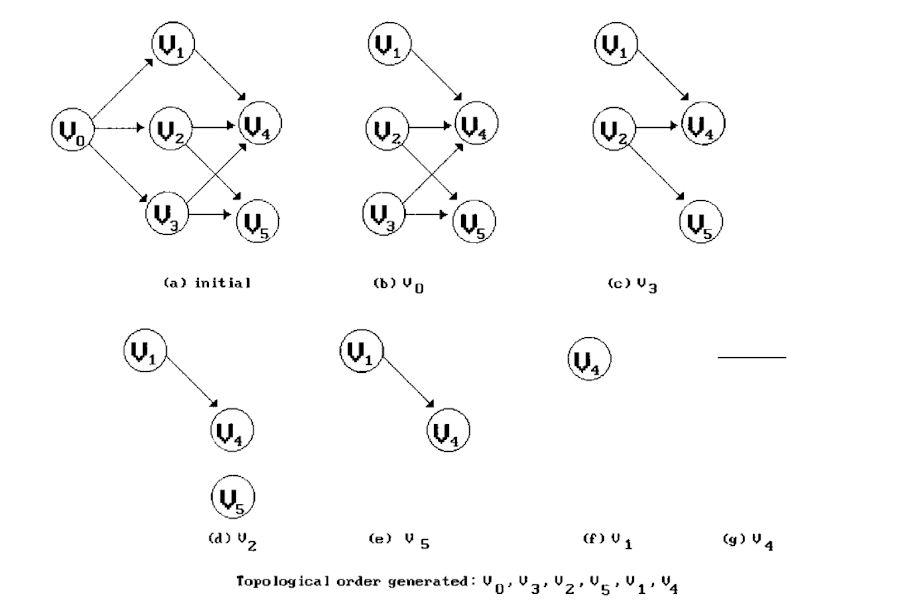
參考樣式(貼近課本 C 風格)
void topsort(Graph g, int n){
  int i, j, k; Node* p;
  int top = -1;              // 堆疊 top(用整數鏈結法)
  for(i=0;i<n;i++)           // 建立初始堆疊:入度為 0 的頂點
    if(g[i].count==0){ g[i].count = top; top = i; }

  for(i=0;i<n;i++){
    if(top==-1){ error("Network has a cycle"); return; }
    j = top;                 // 彈出
    top = g[top].count;
    print(j);                // 輸出 j
    for(p=g[j].link; p; p=p->link){
      k = p->vertex;
      if(--g[k].count==0){   // 新成為入度 0
        g[k].count = top;
        top = k;             // 推入堆疊
      }
    }
  }
}
AOE (Activity on Edge)
-
模型:頂點=事件;邊=活動;權重 \(w_{uv}\)=工期;必要時加「虛擬活動」(工期 \(0\))表額外依賴。
-
目標:專案最短完工時間、關鍵路徑、各活動最早/最遲時刻與浮時。
-
流程(先取事件的拓撲序):
-
正向傳播(最早事件時間):\(ve[s]=0\),\(ve[v]=\max_{(u,v)\in E}(ve[u]+w_{uv})\);工期 \(T^*=ve[t]\)。
-
反向傳播(最遲不延誤時間):\(vl[t]=T^*\),\(vl[u]=\min_{(u,v)\in E}(vl[v]-w_{uv})\)。
-
活動指標:
-
最早開工 \(e_{uv}=ve[u]\)。
-
最遲開工 \(l_{uv}=vl[v]-w_{uv}\)。
-
\(s_{uv}=l_{uv}-e_{uv}=(vl[v]-w_{uv})-ve[u]\)。
-
-
關鍵活動與路徑:\(s_{uv}=0\) 的邊與其連成的 \(s\to t\) 路徑(可多條)。
-
-
複雜度:鄰接表+拓撲序實作皆為 \(O(|V|+|E|)\)。
範例
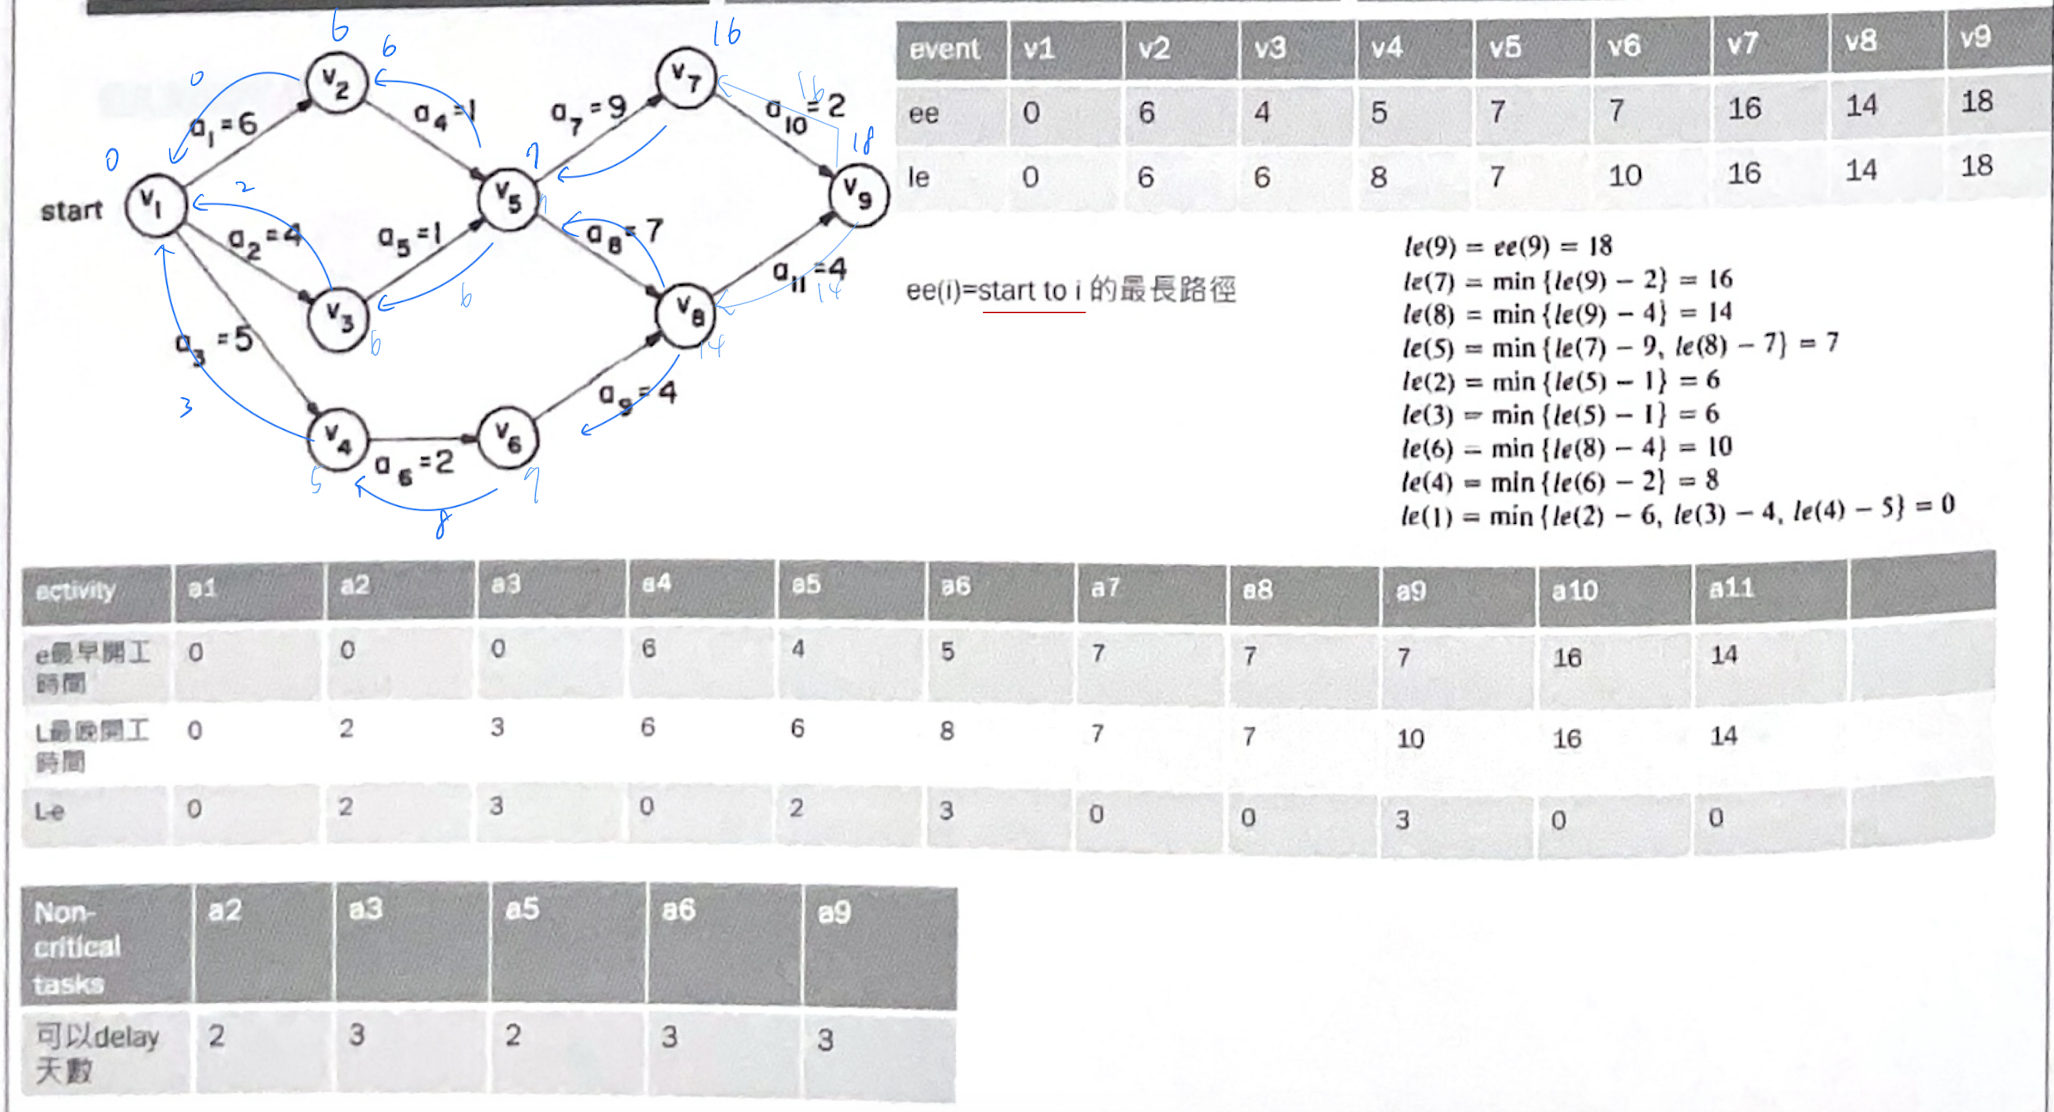
-
Q3|Critical task 判定
-
定義:位於任一關鍵路徑的活動;浮時 \(s=0\)。
-
作法:跑 CPM,找所有邊 \((u,v)\) 使 \(s_{uv}=0\)。
-
例:關鍵路徑 \(A1\to a4 \to a7\to a10\)、\(A1\to a4 \to a8\to a11\)
→ critical tasks \(={A1,a4,a7,a8,a10,a11}\)。
-
-
Q4|縮短工期要加速哪裡
-
先列出全部關鍵路徑,取其交集=bottleneck tasks。
-
只要縮短交集中的活動,專案總工期一定下降;只縮某一路徑上的非交集活動,可能不降。
-
-
Q5|哪些活動可延遲?可延遲多久
-
非 critical task 可延遲;可延遲量=浮時 \(s\)。
-
事件最早時間(正向):
-
\(ee(s)=0\)
-
\(ee(v)=\max_{(u,v)\in E}\big(ee(u)+w_{uv}\big)\)
-
-
事件最遲時間(反向):
-
\(T^*=ee(t)\),\(le(t)=T^*\)
-
\(le(u)=\min_{(u,v)\in E}\big(le(v)-w_{uv}\big)\)
-
例:\(le(y)=15,\ le(z)=16,\ w_{xy}=6,\ w_{xz}=10 \Rightarrow le(x)=\min(15-6,16-10)=6\)
-
-
活動指標與浮時:
-
最早開工:\(e_{uv}=ee(u)\)
-
最遲開工:\(l_{uv}=le(v)-w_{uv}\)
-
浮時:\(s_{uv}=l_{uv}-e_{uv}=(le(v)-w_{uv})-ee(u)\)
-
例:\(ee(x)=5\),若某活動 \(l=7\),則 \(s=7-5=2\)(可延 2 天不影響完工)
-
-